


Manipulator ialah sistem yang kompleks dengan ketepatan tinggi, berbilang input dan berbilang keluaran, tidak lineariti tinggi dan gandingan yang kuat. Kerana fleksibiliti operasinya yang unik, ia telah digunakan secara meluas dalam pemasangan perindustrian, keselamatan dan perlindungan letupan dan bidang lain.
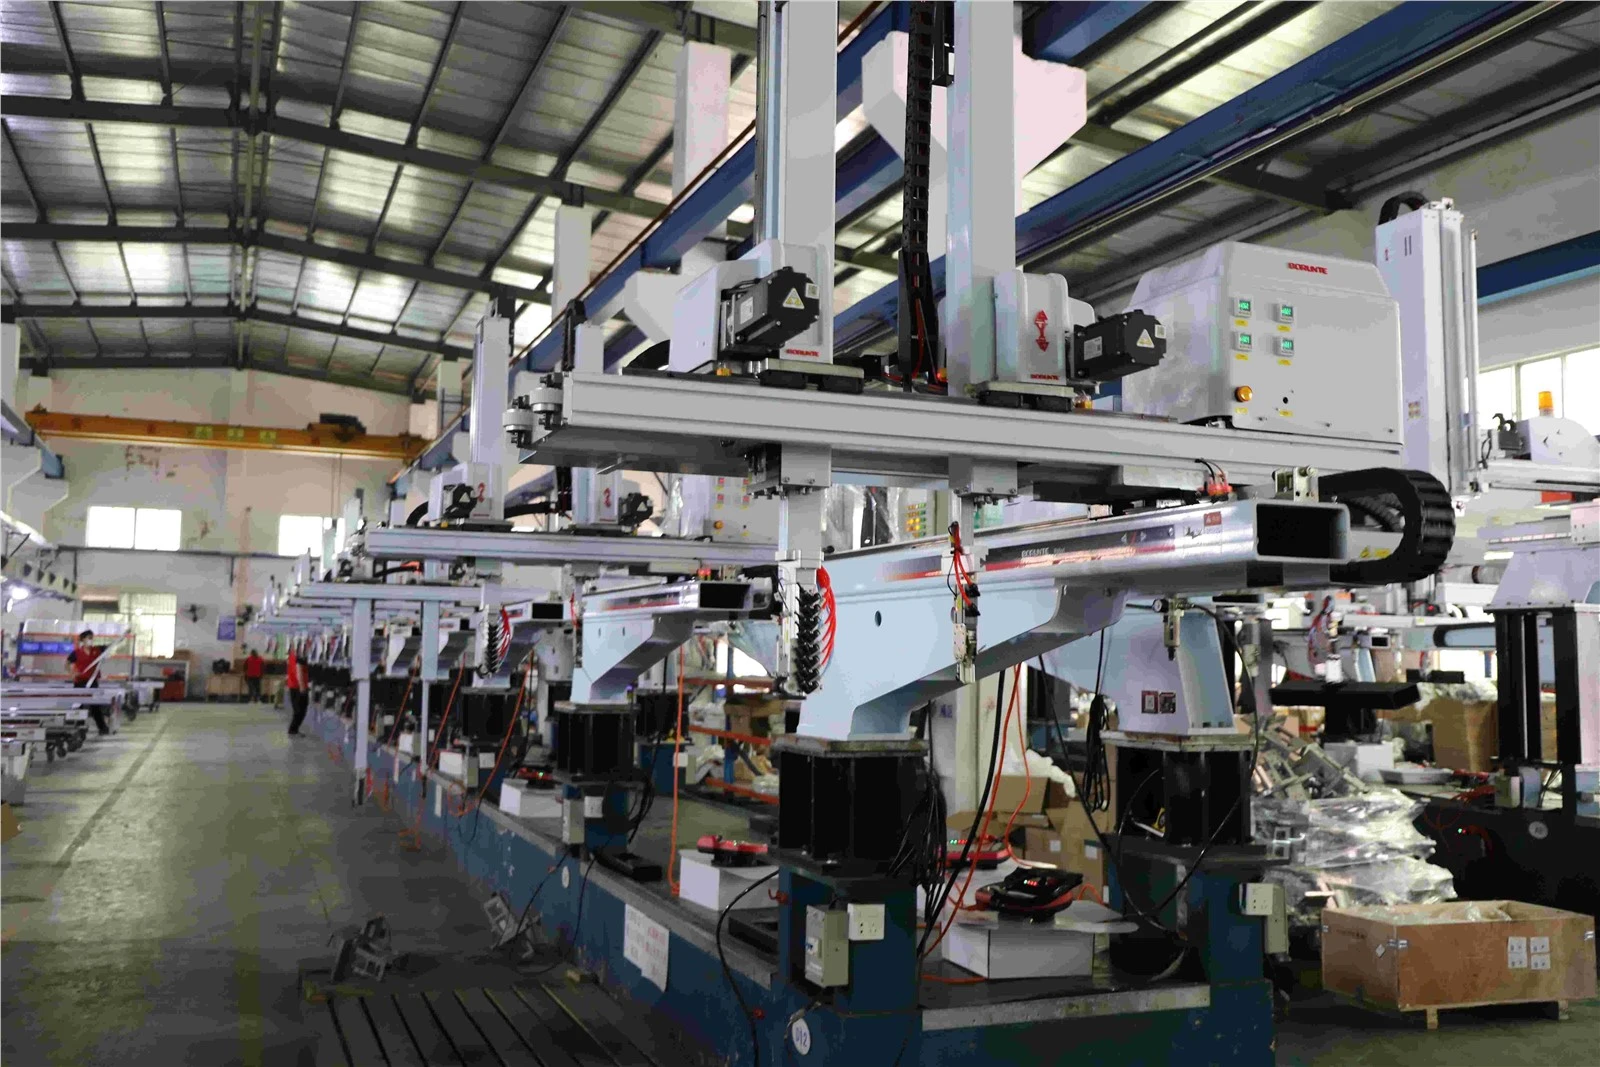
Jadi apakah senjata mekanikal biasa kita? Mengikut industri yang berbeza, ia dikelaskan kepada robot kehidupan harian biasa, robot industri pengacuan suntikan, robot industri tebuk, robot industri pelarik, robot industri enam paksi dan robot industri lain:
1, robot kehidupan harian
Robot kehidupan harian biasa merujuk kepada robot yang boleh menggantikan operasi manusia, seperti robot penyajian biasa di restoran dan robot maha kuasa yang sering dilihat di TV. Mereka pada dasarnya adalah robot yang boleh menggantikan operasi manusia, seperti tindakan, bahasa, dan gerak isyarat, dan boleh meniru manusia sepenuhnya. Bagaimanapun, robot ini secara amnya direka dan dibangunkan oleh institusi penyelidikan saintifik.
2, Cabang mekanikal industri pengacuan suntikan
Manipulator dalam industri pengacuan suntikan sering dipanggil manipulator mesin pengacuan suntikan dan manipulator mesin plastik. Mereka boleh mensimulasikan beberapa fungsi anggota atas manusia dan bukannya penggunaan manual untuk pemotongan muncung automatik, sisipan dalam acuan, pelabelan dalam acuan, pemasangan luar acuan, membentuk, klasifikasi, menyusun, pembungkusan produk, pengoptimuman acuan, dan sebagainya. pada. Ia juga merupakan peralatan pengeluaran automatik yang boleh mengawalnya secara automatik untuk mengangkut produk atau mengendalikan alat mengikut keperluan yang telah ditetapkan.

3, Cabang mekanikal industri akhbar
Cabang mekanikal industri akhbar juga dikenali sebagai cabang mekanikal industri akhbar dan cabang mekanikal industri akhbar. Ia adalah cabang mekanikal khas untuk industri akhbar. Lengan mekanikal industri akhbar boleh secara automatik menyelesaikan beberapa tindakan yang ditentukan mengikut prosedur yang telah dipilih sebelumnya, dan merealisasikan pengapit automatik dan pengangkutan objek. Oleh kerana manipulator boleh menukar prosedur kerja dengan mudah, adalah lebih penting untuk merealisasikan automasi pengeluaran dalam pengeluaran setem bahagian kecil dan sederhana yang sering mengubah kepelbagaian produk. Manipulator akhbar terdiri daripada penggerak, mekanisme pemanduan dan sistem kawalan elektrik.
4, manipulator industri pelarik
Lengan mekanikal industri pelarik juga dikenali sebagai manipulator pemuatan dan pemunggahan automatik mesin pelarik dan pemanipulator pemunggahan dan pemunggahan mesin pelarik. Manipulator pemunggahan dan pemunggahan automatik mesin pelarik terutamanya merealisasikan automasi lengkap proses pembuatan alat mesin, dan mengguna pakai teknologi pemprosesan bersepadu, yang boleh digunakan untuk pemuatan dan pemunggahan barisan pengeluaran, perolehan bahan kerja, pemindahan jujukan bahan kerja, dll.
5, Robot industri lain
Dengan perkembangan pesat industri pintar, semakin banyak industri telah menggunakan robot industri dan bukannya kerja manual. Robot industri enam paksi ialah instrumen ujian proses yang digunakan dalam bidang kejuruteraan dan teknologi yang berkaitan dengan sains semula jadi. Setiap enam paksi robot enam paksi digerakkan oleh motor yang dilengkapi dengan pengurang. Mod pergerakan dan arah setiap paksi adalah berbeza. Setiap paksi sebenarnya adalah simulasi pergerakan setiap sendi tangan manusia.
